

介绍
2026年华为软件精英挑战赛-全球总冠军代码分享
任务详细
代码提交
运行
python test_submit/merge.py
src 当中的多文件代码会被合并到 src_merge/Solution.cpp 当中
本地测试
python test_py/auto_test_and_vis.py
结果文件的可视化图输出到 test_py/vis_output 当中。
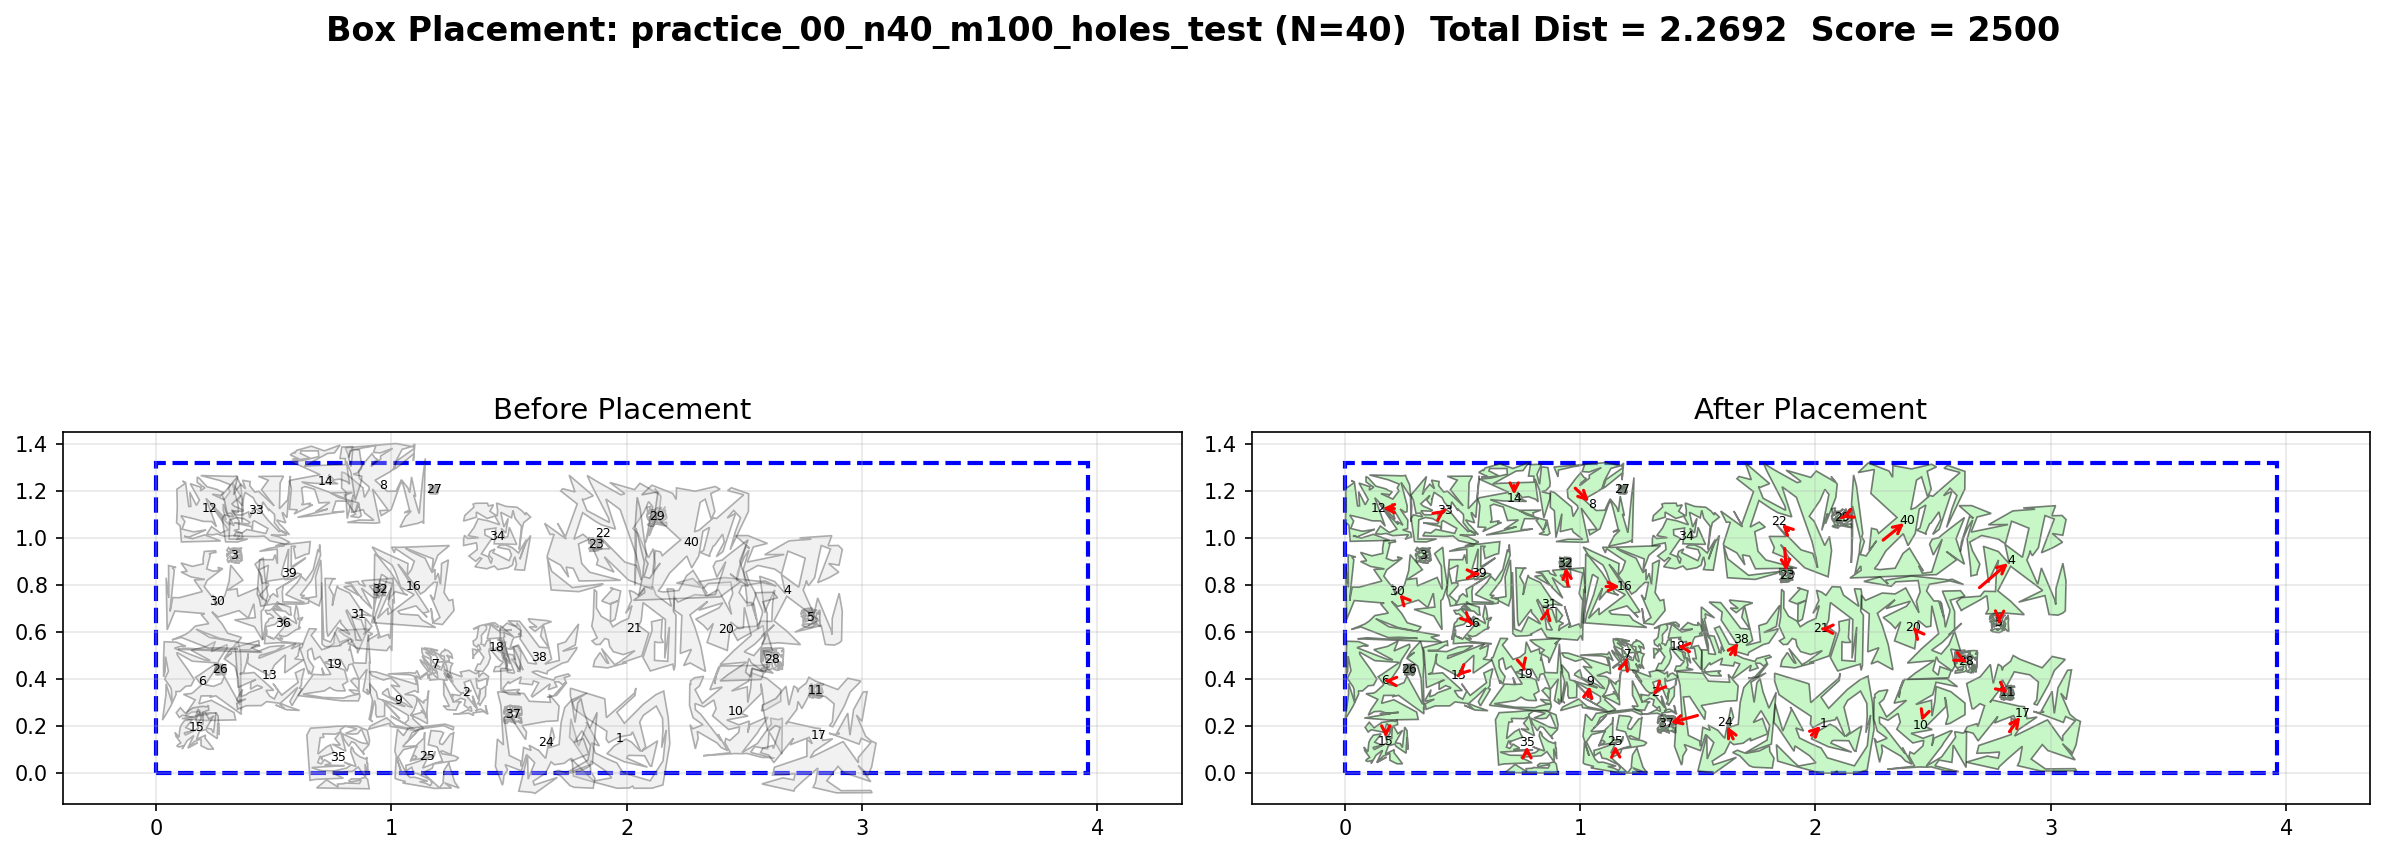
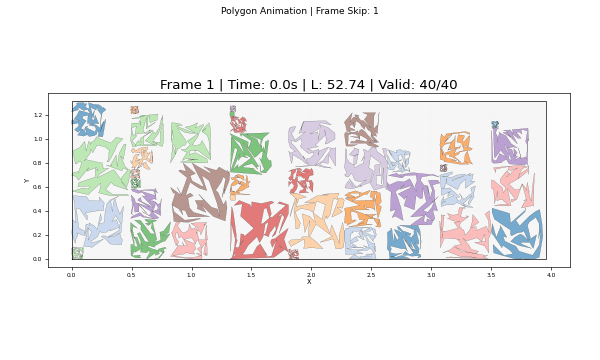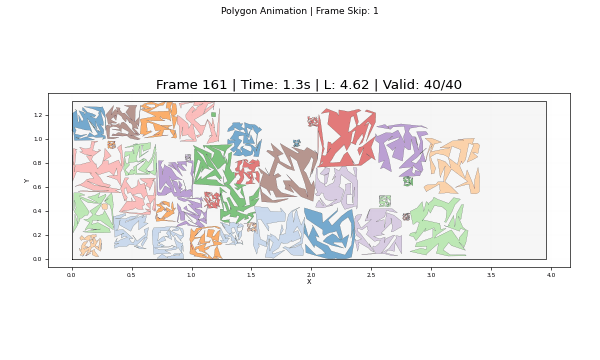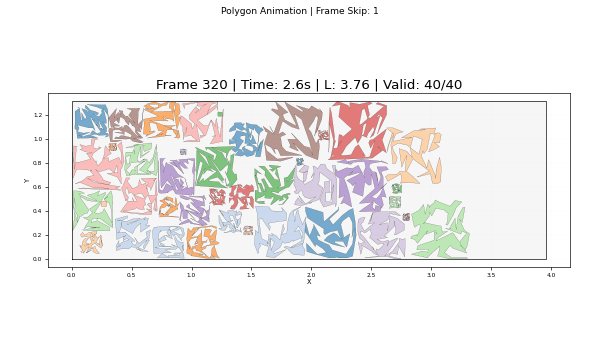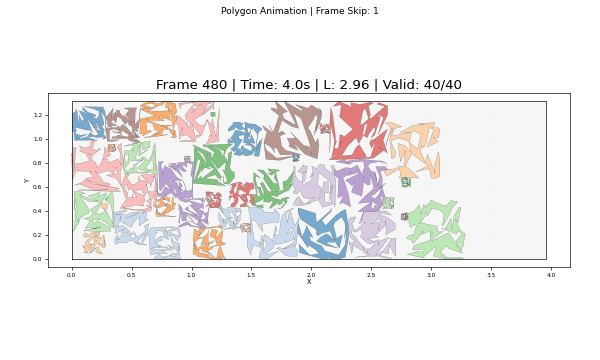
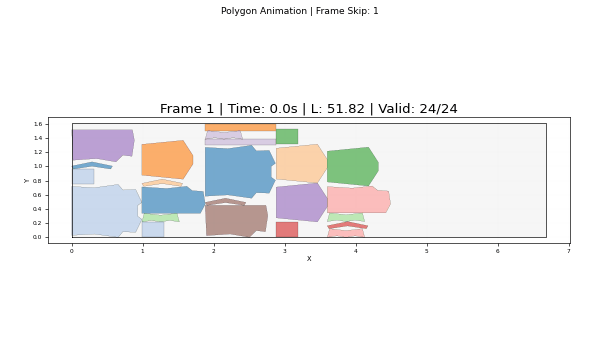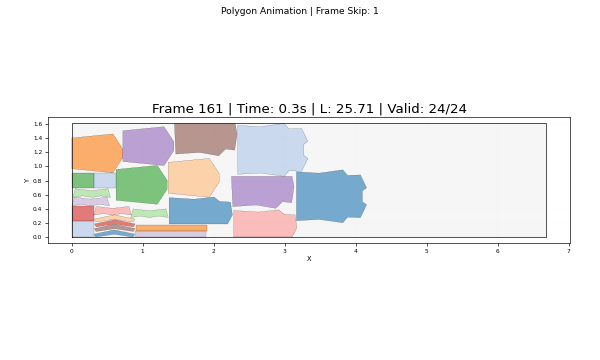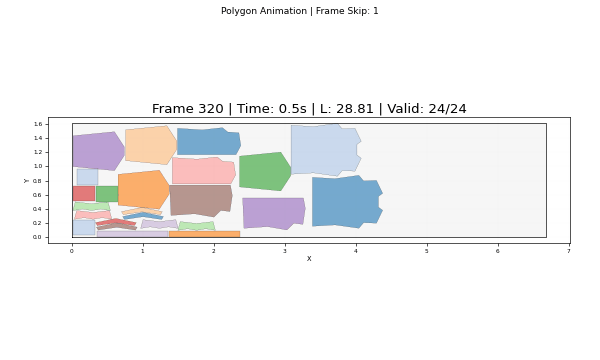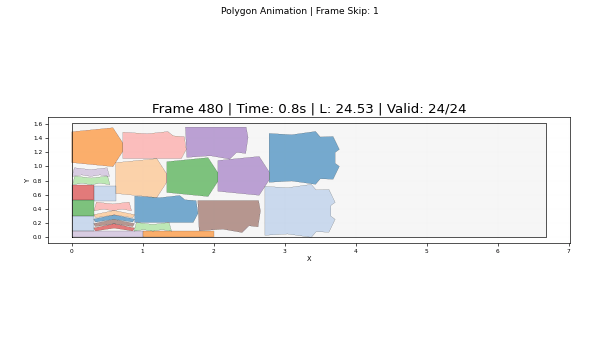
求解过程动态图,开始先使用包围盒 BL+LB 贪心排样,之后再是周期模拟退火算法(抖动剧烈是高温状态,抖动小是低温状态,高低温交替,如同锻造金属一样)
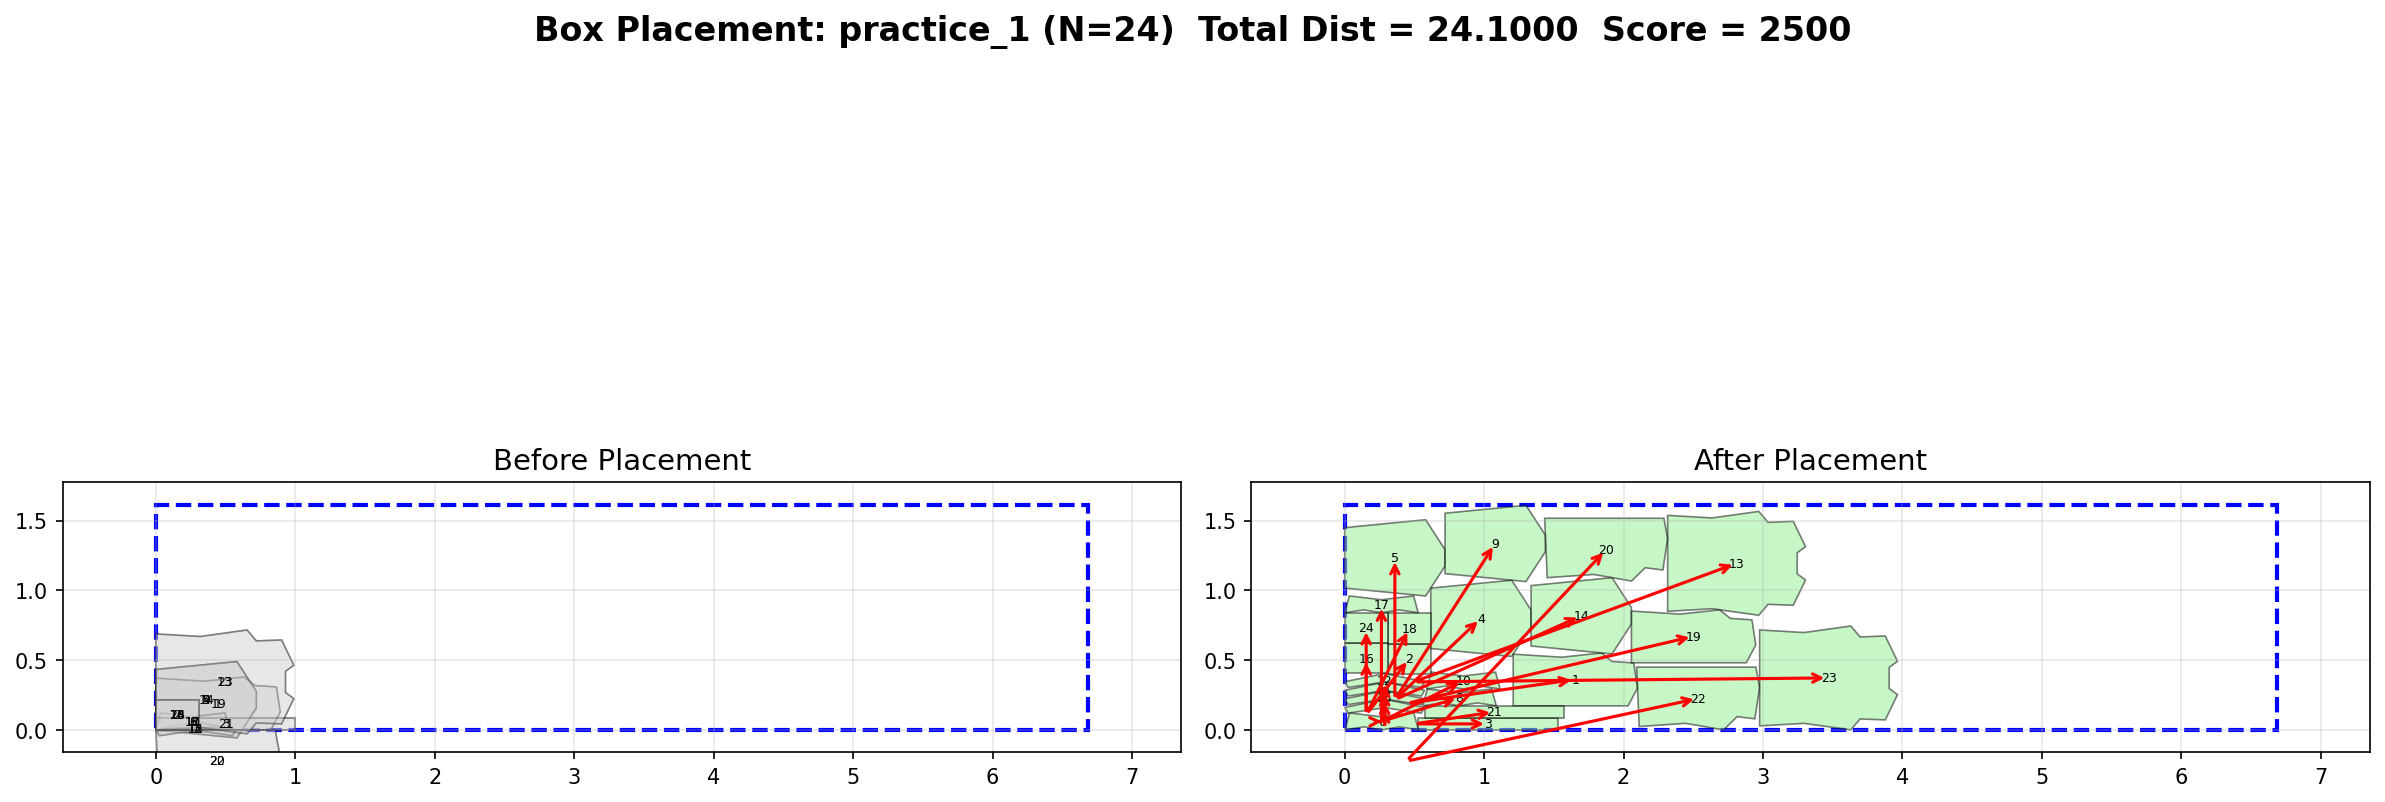
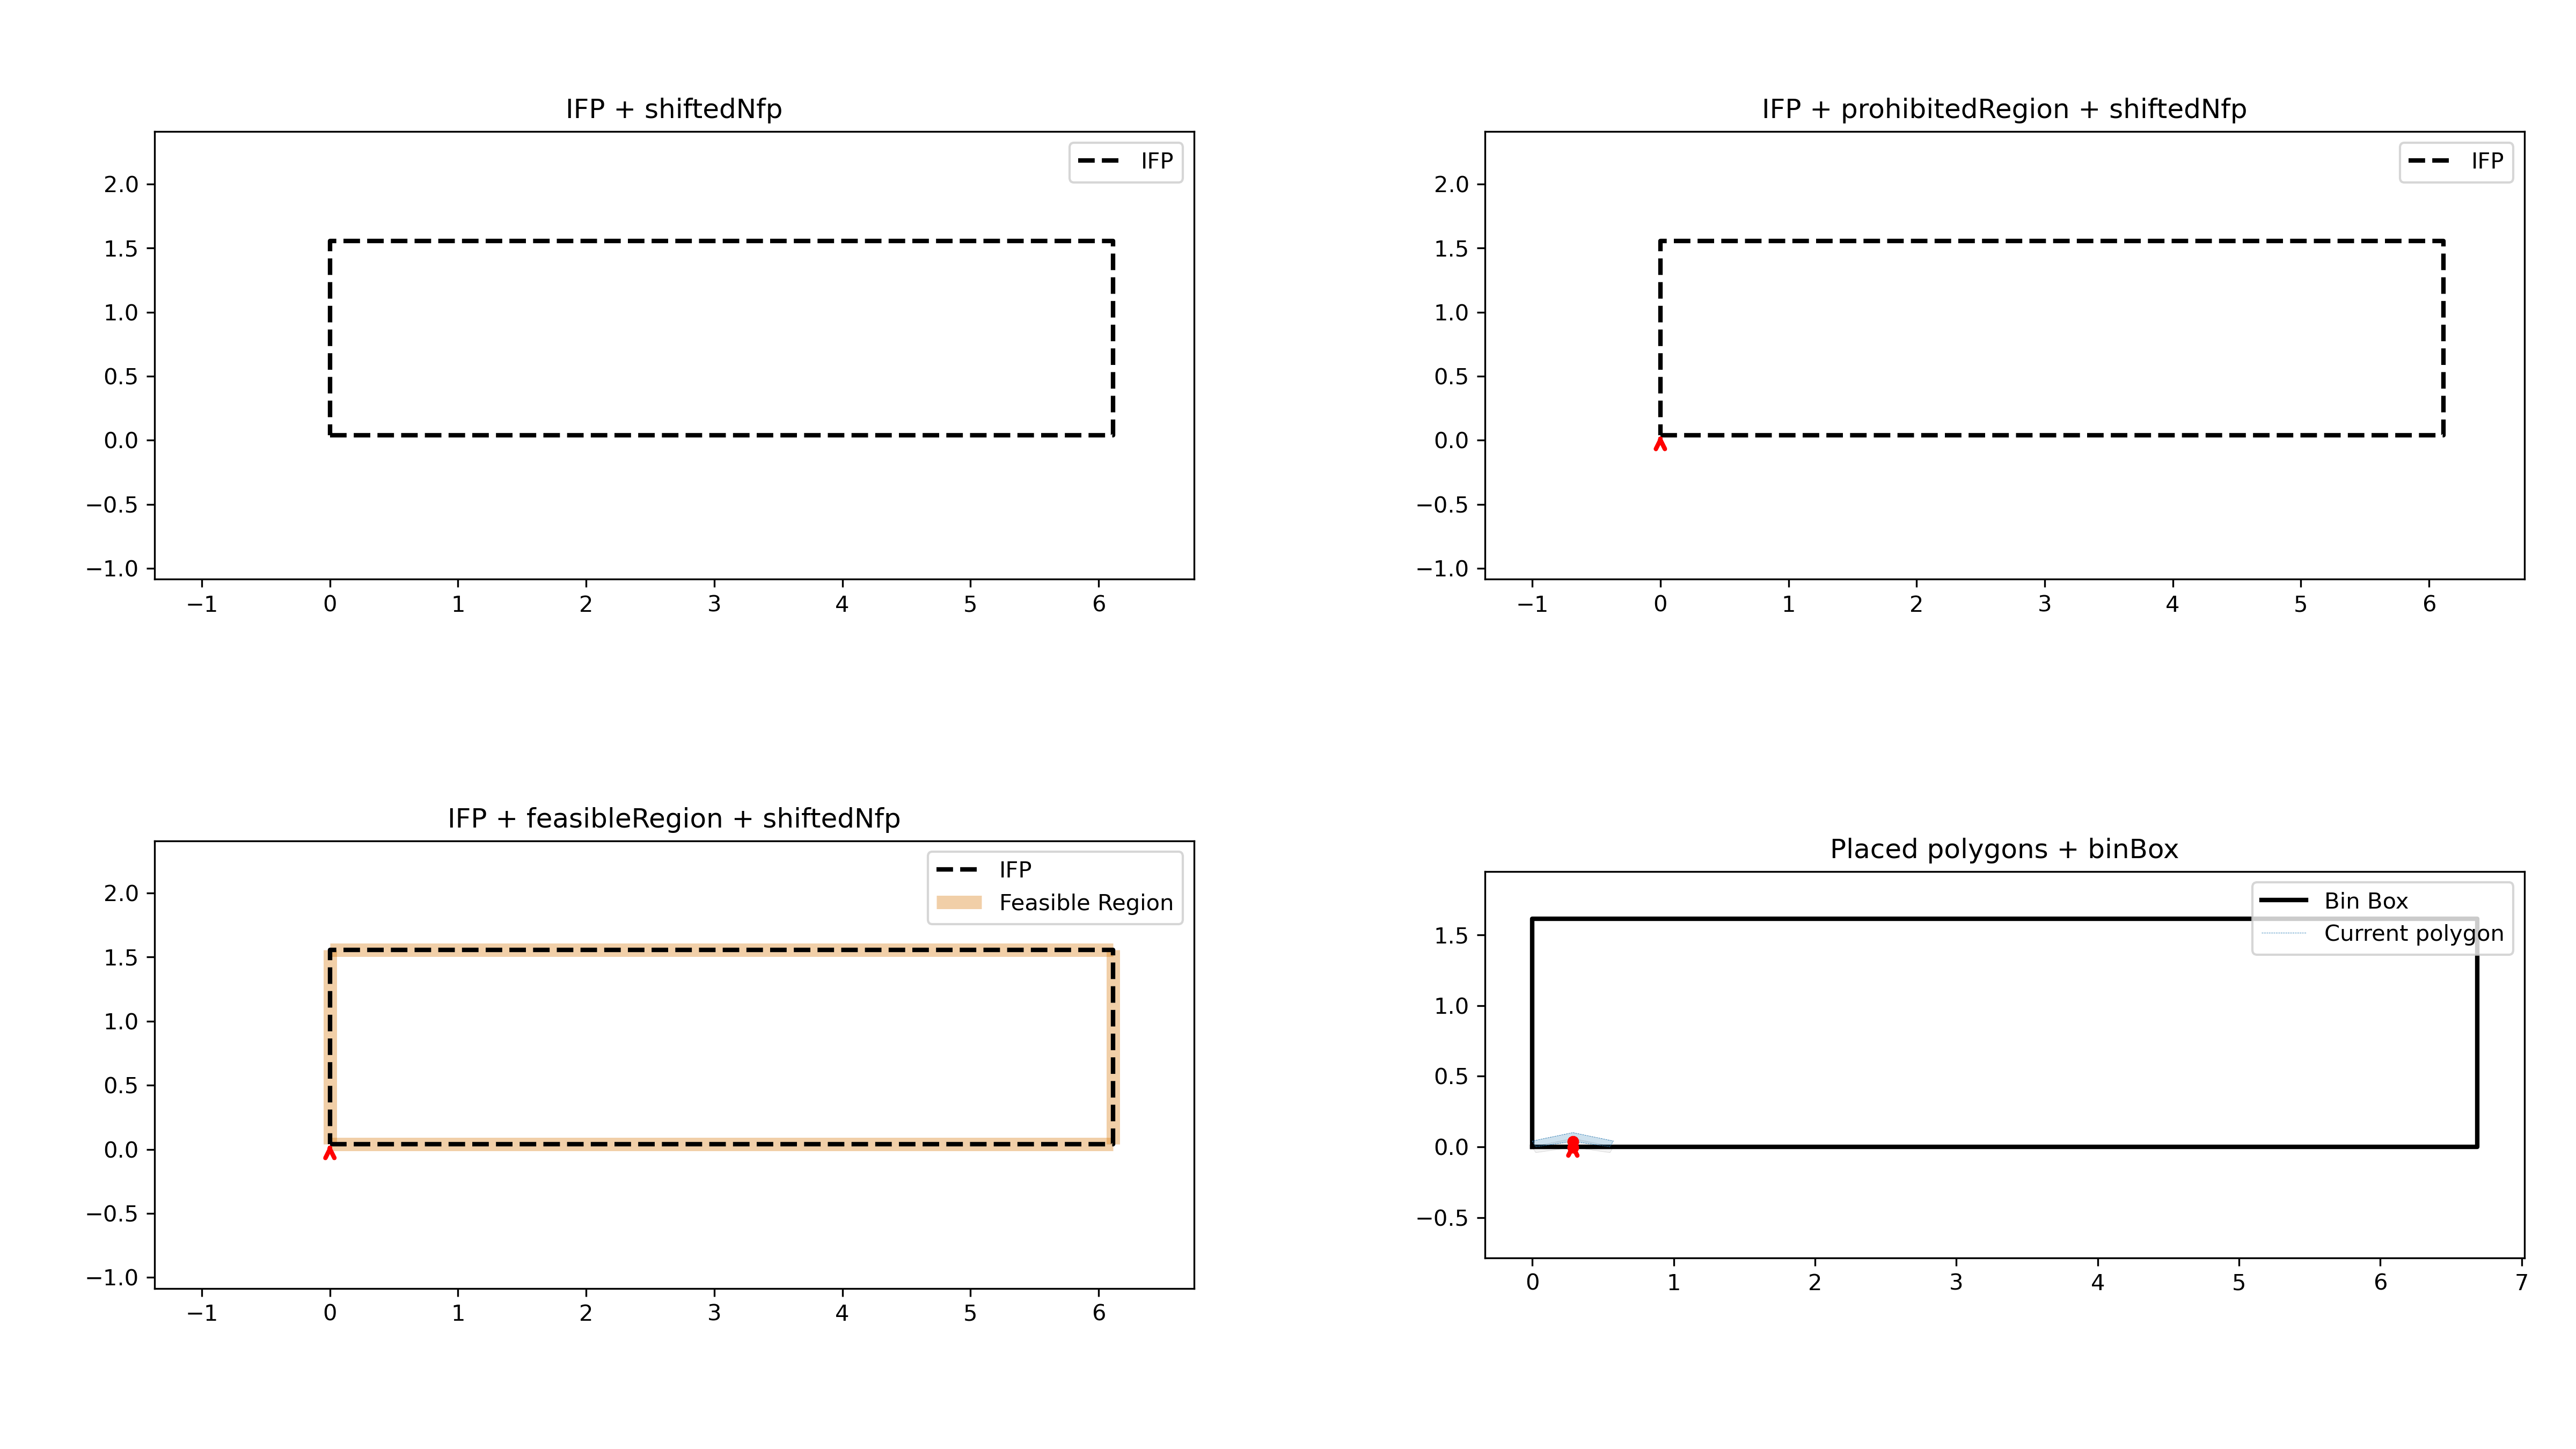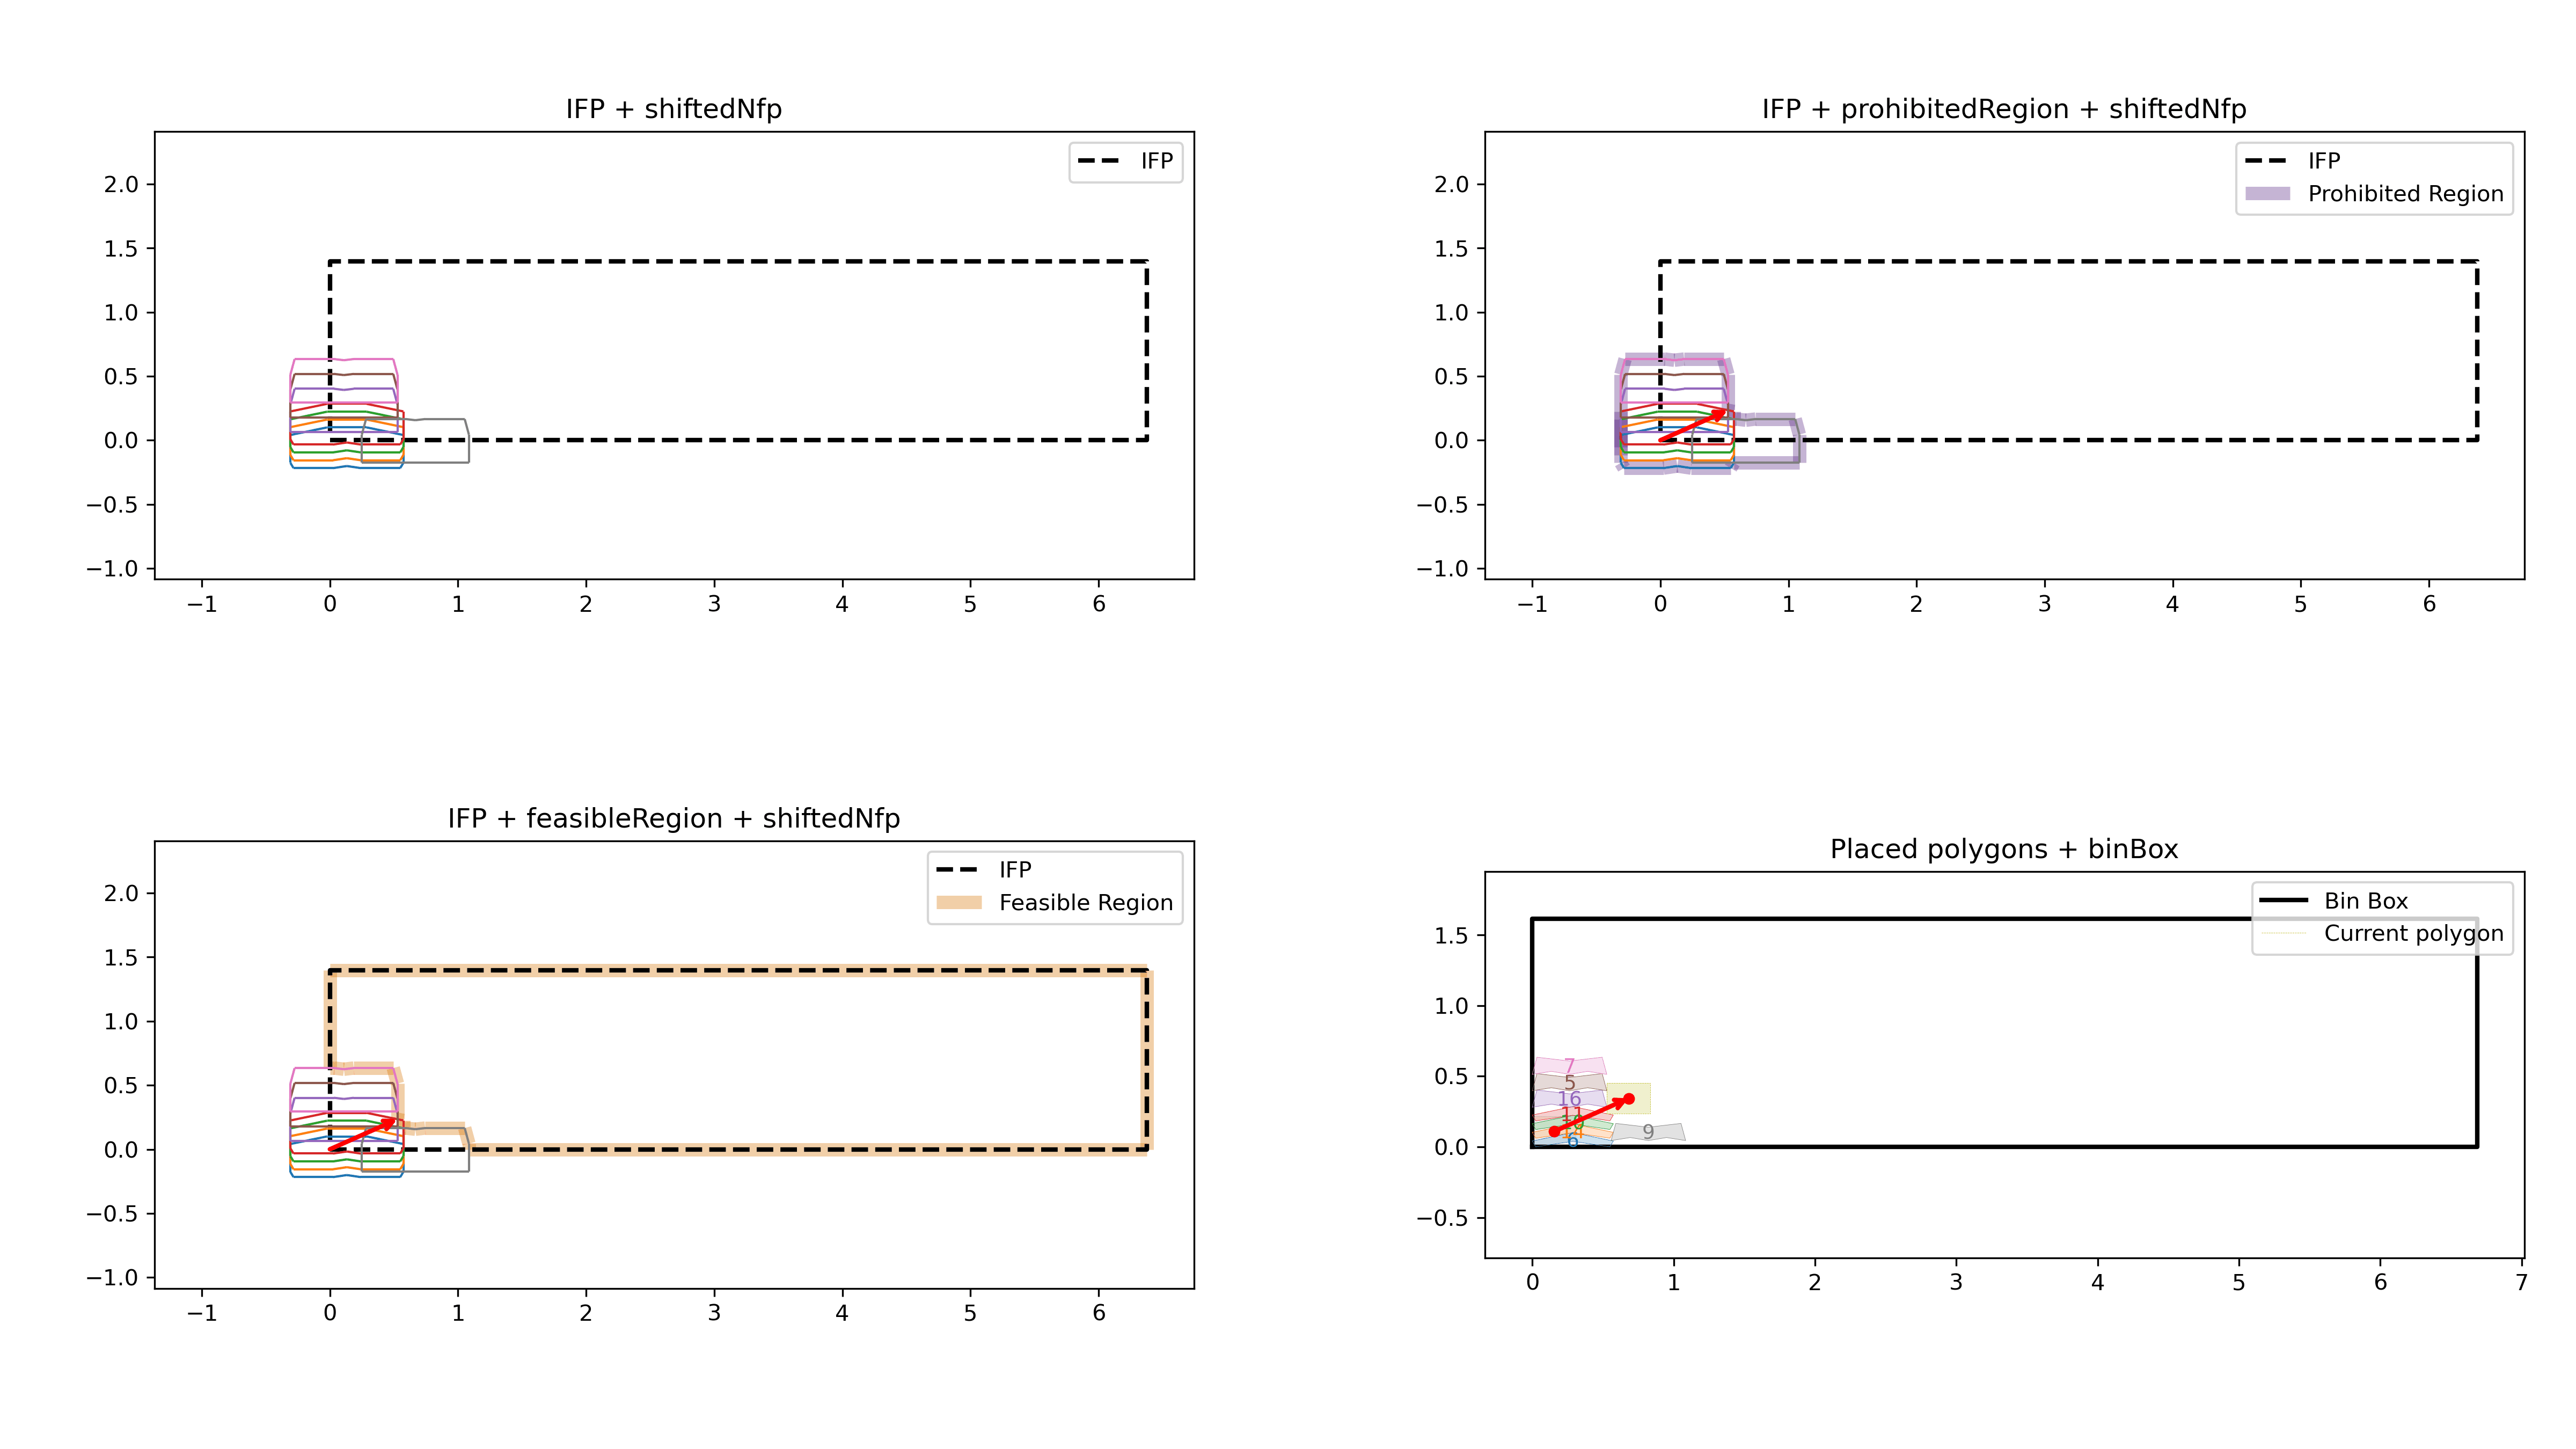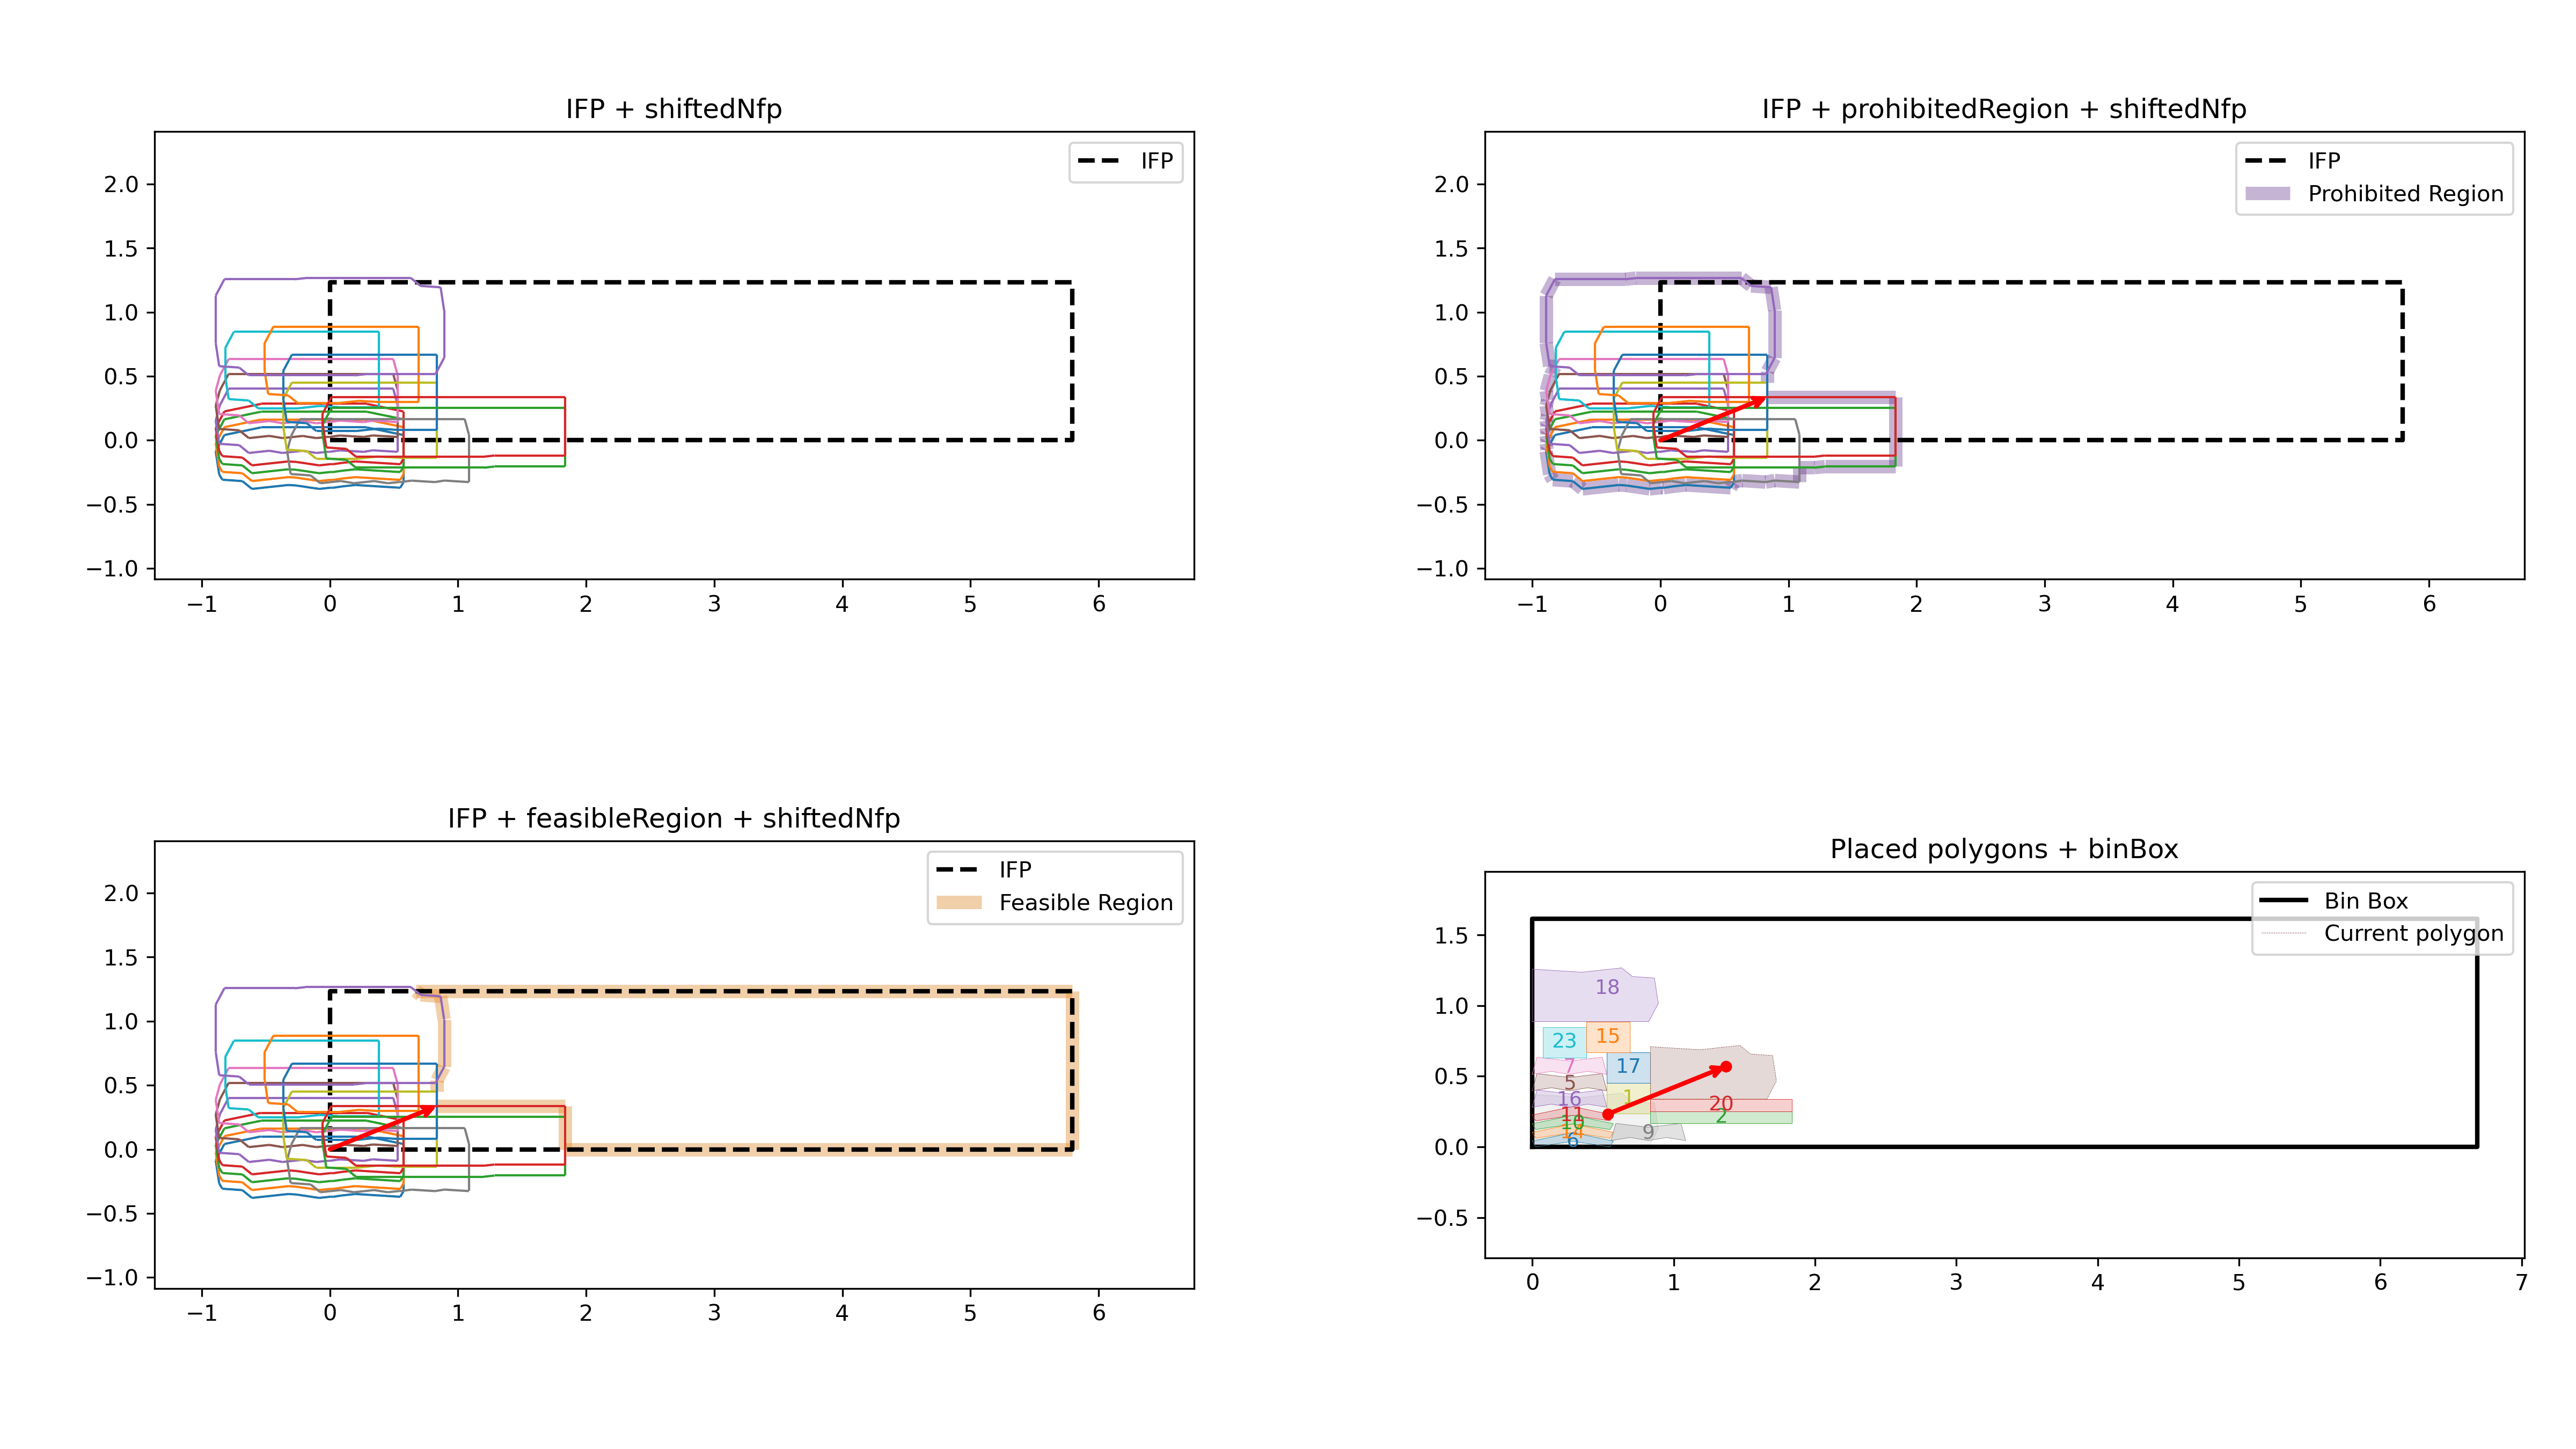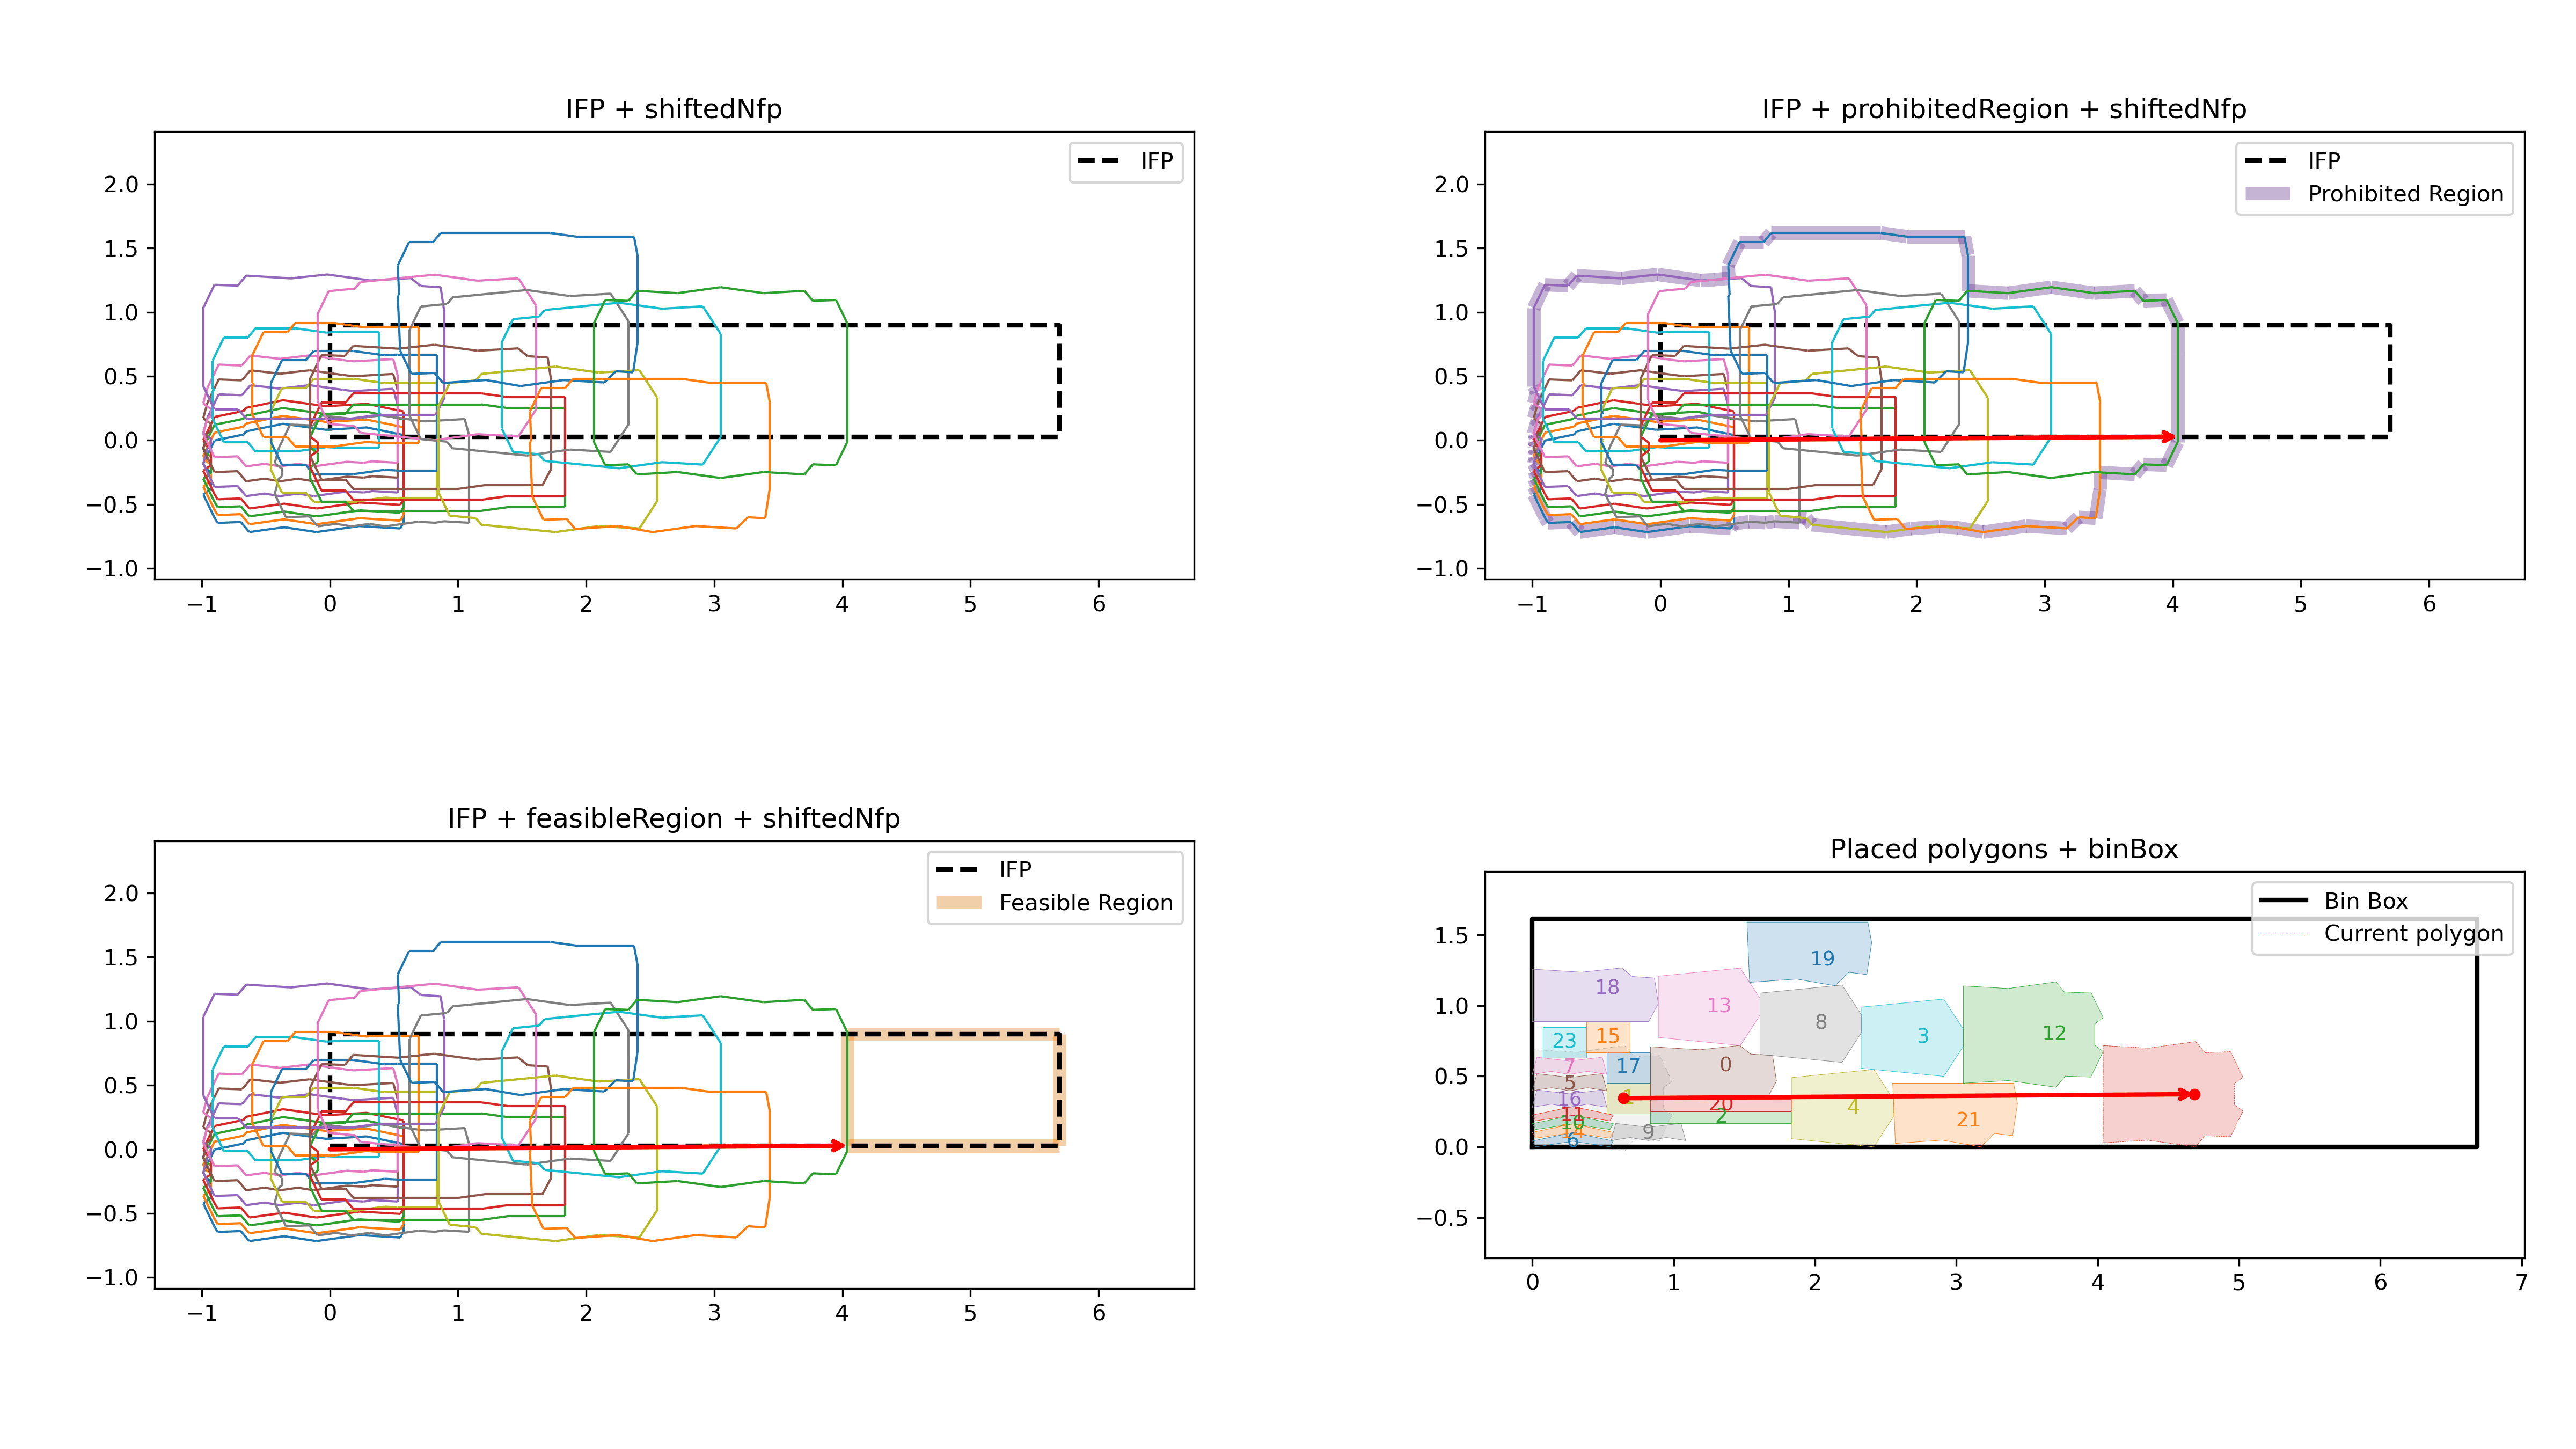
此外还有另一种基于显示 NFP+IFP 的离散几何放置方法,该算法虽然不存在死锁等问题,只需要改变放样顺序就能得到不同的解,但是计算复杂度过高,几乎无法在1分钟内得到高分结果,在提交代码时分数非常低,被放弃。
核心算法介绍
多阶段优化流程
整体管线按时间分阶段依次执行:
- 排列 SA(saOnPerm):对多边形排列顺序做模拟退火,通过 shelf 布局评估排列代价,优化放置顺序
- AABB 回拉(aabbPullback):基于 AABB 碰撞检测,将各多边形沿朝原点方向二分回拉,快速收敛初始解
- NFP 矩阵构建(buildNFPMatrix):预计算所有多边形对的 NFP 及其网格索引,加速后续精确碰撞查询
- 高温位置 SA(positionSAHigh):高温度大步长,周期退火,侧重全局搜索与消除重叠
- 精确回拉(exactPullback mid):利用 NFP + 空间哈希做精确碰撞检测,多角度方向回拉
- 低温位置 SA(positionSALow):低温度小步长精细调整,侧重局部优化
- 精确回拉(exactPullback final):最终精细回拉,输出可行解
各阶段通过时间常量(0.h)严格分配时间预算,确保在限时时限内完成。
轨迹线法生成 NFP
代码贡献者(mxlkevin, MonsterFan-Cyber)
轨迹线生成
基于两多边形顶点-边接触条件生成有向轨迹线段。对于多边形 B 的每个凸顶点,检查多边形 A 的各边方向角是否落在该顶点的法向锥内(mayVertexTouchEdge),若满足则生成一条轨迹线段;反之亦然。凹顶点处跳过,大幅减少无效线段数量。
外轮廓提取
从 y 坐标最低的轨迹线段出发,沿 TraceSegmentGraph 的交点链追踪。在每个交点处按参数 t 排序,选择最早的未访问分支前进,直至回到起点形成封闭外轮廓环。
孔洞提取
两种策略按轨迹线段数量自动切换:
- 遍历法(小规模):遍历所有向下方向线段作为内环起点,追踪提取内环
- 网格染色法(中规模):对轨迹线段网格进行连通域染色(
buildGridColor),识别被轨迹线围成的封闭空腔,从空腔边界出发提取内环
两种方法均利用内环总转角为 -2π 判定是否为真正的内环,最终通过平移重叠测试剔除伪内环。
周期模拟退火组合优化
代码贡献者(MonsterFan-Cyber, yuhaozhou2000)
move 算子
小幅随机位移,以一定概率偏向原点方向移动。后期采用扇形采样(fan sampling)在朝原点方向 ±60° 范围内随机取方向,增加方向多样性。碰壁时禁止越界方向分量。碰撞时若全局可行则利用 MTV 滑动(MTV slide):沿 MTV 垂线方向滑移,贴着障碍物表面移动;若不可行则沿 MTV 推开(+mtv * 1.001)修正位置后重新验证。
这里 AI 在写代码时理解错了作者的意图,应该是:
仅当发现该多边形初始位置非法时,才使用 MTV Push 策略,而不是全局存在非法时走 MTV Push策略,赛后才发现 AI 写错了,不管了。
swap 算子
交换两个多边形的中心位置,选择策略随进度变化:前期选距原点最远的多边形;中期按距离加权随机选取;后期按距离中位数筛选 + 尺寸匹配(面积比 > 0.6)。交换后若碰撞,对双方依次沿 MTV 方向推开修正(+mtv * 1.001),先修正 ia 再检查 ib,两次修正后均无碰撞才按 SA 准则接受。
jump 算子
大步长向原点方向扇形跳跃(±45°),跳距与当前距原点距离成比例(0.3~1.0 倍),用于跳出局部最优。跳跃后若碰撞,沿碰撞对象 MTV 方向推开修正(+mtv * 1.001),修正后无碰撞则按 SA 准则接受。
random jump 算子
仅在存在非法多边形状态时触发,选取重叠惩罚最严重的多边形,执行全局随机跳跃(在可行域内随机采样目标点)或 MTV 方向局部跳跃。全局跳跃概率随进度从 0.6 衰减至 0.2。碰撞后同样沿 MTV 方向推开修正(+mtv * 1.001),无碰撞后按 SA 准则接受。当所有多边形都合法后,random jump 算子概率归0。
保证机制:
- 随机跳转操作显式设计来打破局部非法死锁
- 模拟退火的
Metropolis准则允许接受更差解 - 多种操作类型(移动、交换、跳转)增加状态转移多样性
理论保证:在足够时间和适当参数下,可以保证破除局部死锁(包括非法死锁)
空间加速结构
-
SpatialHash:均匀网格哈希,加速 SA 中候选多边形查找,支持动态插入/删除/重建
-
FastGrid:64×64 扫描线网格,标记 NFP 内部/外部/边界/孔洞状态,加速 NFP 包含与重叠查询,同时缓存网格中心的最近的一条边索引来加速 MTV 计算。所以这是一个近似的 MTV,误差小于0.5倍的网格对角线。如果需要提高精度,可以每个格子存储最近的前 3 条边,以平衡效率和精度。
-
BVH:层次包围盒树,加速点到 NFP 边界最近距离与 MTV 计算
-
XGrid:X 方向一维网格索引,加速射线法点包含测试
可行域约束检测
ContainPolys:判断多边形平移后是否完全在可行域内。先做 AABB 快速排除,再通过 XGrid 加速射线法验证所有顶点在可行域内,最后通过边边交叉检测(hasEdgeCrossing)确认无越界穿透。由于比赛中时间紧张,没有使用速度更快 O(1) 但编程复杂度较高且容易出错的的 IFP, 后面会我们将会增加 IFP 计算逻辑
其他关键技术
- 多边形膨胀容差(
expandPolygon):对输入多边形做微小外扩(4e-5),采用斜接连接(miter join)并限制斜接比,避免因浮点误差导致的假阴性碰撞,可能会导致多边形顶点数略微提高。 - 网格吸附 (
snapGrid): 将扩展后的多边形进行1e-5的网格吸附,这一步可以改善极小/极大斜对后续计算和判断率导致的误判。 - 凸包近似:对顶点数 > 50 且包围盒面积占比小于最大包围盒面积
10%的小而复杂多边形,用凸包替代以加速 NFP 计算 - 惩罚系数自适应:周期退火每个周期起始时,若不可行则根据平均位移与平均 MTV 长度之比动态调整惩罚系数 C,确保重叠惩罚与目标函数量级匹配。
- 循环退火:高温 SA 采用周期退火策略,每周期重置温度与随机种子,避免陷入局部最优。